
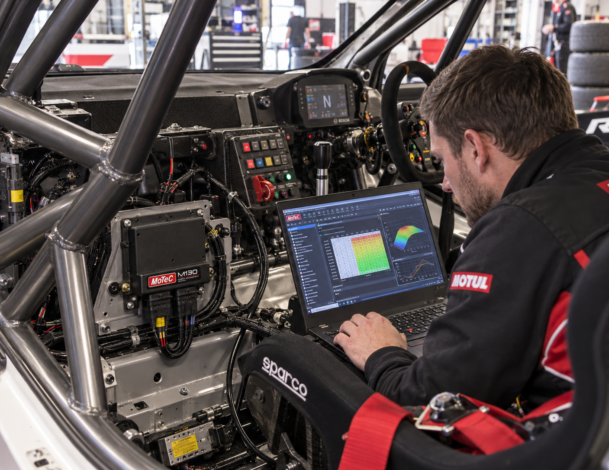
Calibrar una ECU MoTeC M1 se parece poco a mapear una ECU programable tradicional, y esa diferencia explica la mayoría de los errores que se cometen con ella. Quien llega desde una unidad de tablas fijas tiende a buscar la celda donde se escribe el tiempo de inyección para corregirla a mano. En la MoTeC M1 esa celda no existe: el pulso de inyección es el resultado de un cálculo, y lo que el calibrador escribe es otra cosa.
Esta nota ordena el método a partir de lo que explicó el ingeniero Carlos D’Andrea en el webinar gratuito de programación de ECUs MoTeC del IAD: qué cambia con el modelo físico de la línea MoTeC M1, qué datos se cargan antes de tocar el mapa, por qué la tabla de eficiencia volumétrica pasa a ser el centro de la calibración, qué errores rompen el modelo y qué tiene de particular el paquete del Turismo Carretera. Está pensada para preparadores y técnicos que ya trabajan con inyección programable.
Qué cambia al calibrar una ECU MoTeC M1: del pulso escrito al modelo físico
Las ECUs programables convencionales, entre ellas la línea anterior de MoTeC (M400, M600, M800) y equipos como FuelTech, trabajan con tablas fijas. Cada celda del mapa principal, definida por la carga (presión de admisión o posición de mariposa) y por el régimen, entrega directamente un tiempo de pulso de inyección en milisegundos. El calibrador ajusta esos valores hasta que la mezcla queda donde la quiere, celda por celda.
La línea MoTeC M1 reemplaza esa tabla por un modelo matemático. Como explica D’Andrea, la MoTeC M1 calcula la masa de aire que ingresa al motor a partir de variables físicas (presión, temperatura, cilindrada, densidad) y, con una lambda objetivo definida por el usuario, determina el pulso necesario para alcanzarla. La consecuencia práctica es que, en el mapa principal de combustible, la única tabla que el calibrador modifica directamente es la de eficiencia volumétrica, que en el software se llama Engine Efficiency. El docente lo resumió con una imagen: «el pulso no lo escribís vos, escribís cómo respira tu motor», y la ECU calcula el resto.
La ventaja operativa es concreta. En una ECU tradicional, cambiar los inyectores, el combustible o la presión de alimentación obliga a remapear toda la tabla, porque cada valor de pulso estaba escrito para el hardware anterior. En la MoTeC M1, al modificar los datos del hardware en el software, la ECU recalcula el pulso automáticamente. La contracara es que el modelo de la MoTeC M1 depende por completo de la calidad de esos datos: si la descripción física del motor está mal, el cálculo sale mal en todo el mapa, y no en una celda aislada.
No todas las MoTeC M1 hacen lo mismo. Sobre el mismo hardware corren paquetes de firmware distintos. El paquete GPR (General Purpose Race) usa el modelo matemático para el combustible, controla mariposa electrónica, wastegate electrónica y distribución variable, pero gestiona el avance de encendido con tablas fijas de régimen contra carga, con compensaciones por temperatura de aire y de agua. El paquete ACTC, específico del Turismo Carretera, está limitado al control de encendido: no calcula combustible ni maneja inyectores, y trabaja con tablas simplificadas de avance y lectura de sensores fijos de mariposa y presión. Antes de hablar de «calibrar una MoTeC M1» conviene saber cuál de los dos está cargado, porque en un auto con paquete ACTC buena parte de lo que sigue no aplica.
Lo mismo vale para el hardware de la MoTeC M1. Según lo expuesto en el webinar, la M130 maneja hasta 8 cilindros en modo secuencial o 12 en semisecuencial y no tiene etapa interna para inyección directa; la M142 y la M152 incluyen drivers para inyección directa de combustible, y la M182 es la gama alta, con más canales.
Cómo encara el IAD la electrónica de competición en otra disciplina, en la presentación del curso Electrónica en Rally que dicta Carlos D’Andrea:
Los datos que hay que cargar antes de calibrar la MoTeC M1
Como el pulso sale de un cálculo, el primer trabajo no es de calibración sino de descripción. El modelo de la MoTeC M1 necesita saber con precisión qué motor tiene, qué sensores lo miden, qué inyectores lo alimentan y qué combustible quema. El orden que sigue reproduce el flujo de cálculo que se presentó en el webinar:
- Geometría del motor. Cilindrada total y cantidad de cilindros, de donde sale el volumen por cilindro que el modelo va a intentar llenar.
- Sensor de carga. Calibración del sensor MAP o del sensor de posición de mariposa, según la estrategia elegida. Es la medición de presión o de llenado sobre la que se apoya todo el cálculo de masa de aire.
- Sensores de temperatura. Temperatura de aire de admisión (IAT) y de refrigerante (CLT). Con ellas la ECU estima la temperatura de carga, es decir, la temperatura del aire en el momento de entrar al cilindro.
- Tabla de eficiencia volumétrica. Con los datos anteriores y esta tabla, la MoTeC M1 calcula la masa de aire ingresada. Es la única tabla del mapa principal de combustible que se ajusta a mano.
- Datos de inyectores. Caudal nominal, tiempo muerto (dead time, la latencia entre la señal eléctrica y la entrega efectiva de combustible) y tabla de corrección por tensión de batería.
- Datos de combustible. Presión diferencial entre la línea y el múltiple de admisión, densidad y composición (porcentaje de nafta, etanol o metanol), y posición de los inyectores, delante o detrás de la mariposa.
- Lambda objetivo. El valor de relación aire-combustible que se quiere en cada zona del mapa. Con todo lo anterior cargado, la MoTeC M1 calcula el pulso para alcanzarlo.
Ninguno de estos ítems se puede «corregir después» con la tabla de eficiencia sin pagar un costo. Si el caudal de los inyectores está mal declarado y se compensa con la eficiencia volumétrica, la mezcla puede quedar bien ese día, pero la tabla deja de describir cómo respira el motor. Cuando se cambie un inyector o el combustible, el error escondido aparece en todo el mapa. La nota sobre los componentes de la inyección electrónica en motores de competición sirve como lista de control antes de abrir el software.
La tabla de eficiencia volumétrica: dónde se calibra de verdad
La eficiencia volumétrica mide cuánto aire entra realmente al cilindro en relación con su volumen teórico, a la presión y temperatura del múltiple. En la MoTeC M1 deja de ser un concepto de libro y pasa a ser el lugar donde se calibra el motor. Por eso conviene saber qué forma tiene antes de empezar a cargarla.
Según los datos que presentó D’Andrea, un motor estándar alcanza su pico de eficiencia, cercano al 100% (en la práctica 90 a 95%), en el punto de máximo torque, y en ralentí o a bajo régimen cae a valores cercanos al 40%. En un motor de competición la curva es otra: por el cruce de levas y la resonancia de los gases en admisión y escape, la inercia de la columna de aire sigue llenando el cilindro cuando el pistón ya empezó a subir después del punto muerto inferior, y la eficiencia puede superar el 100%, con picos de hasta el 120%. Una tabla que se recorta en 100% por prejuicio no puede describir ese motor.
El otro extremo también tiene su explicación. A regímenes muy altos la eficiencia cae, y el webinar desarma la explicación habitual: no es que se pierda la resonancia, sino que la válvula de admisión queda abierta un lapso tan breve que la mezcla no alcanza a llenar el cilindro. La forma de la tabla, entonces, tiene una lógica física que se puede anticipar antes de pasar por el banco.
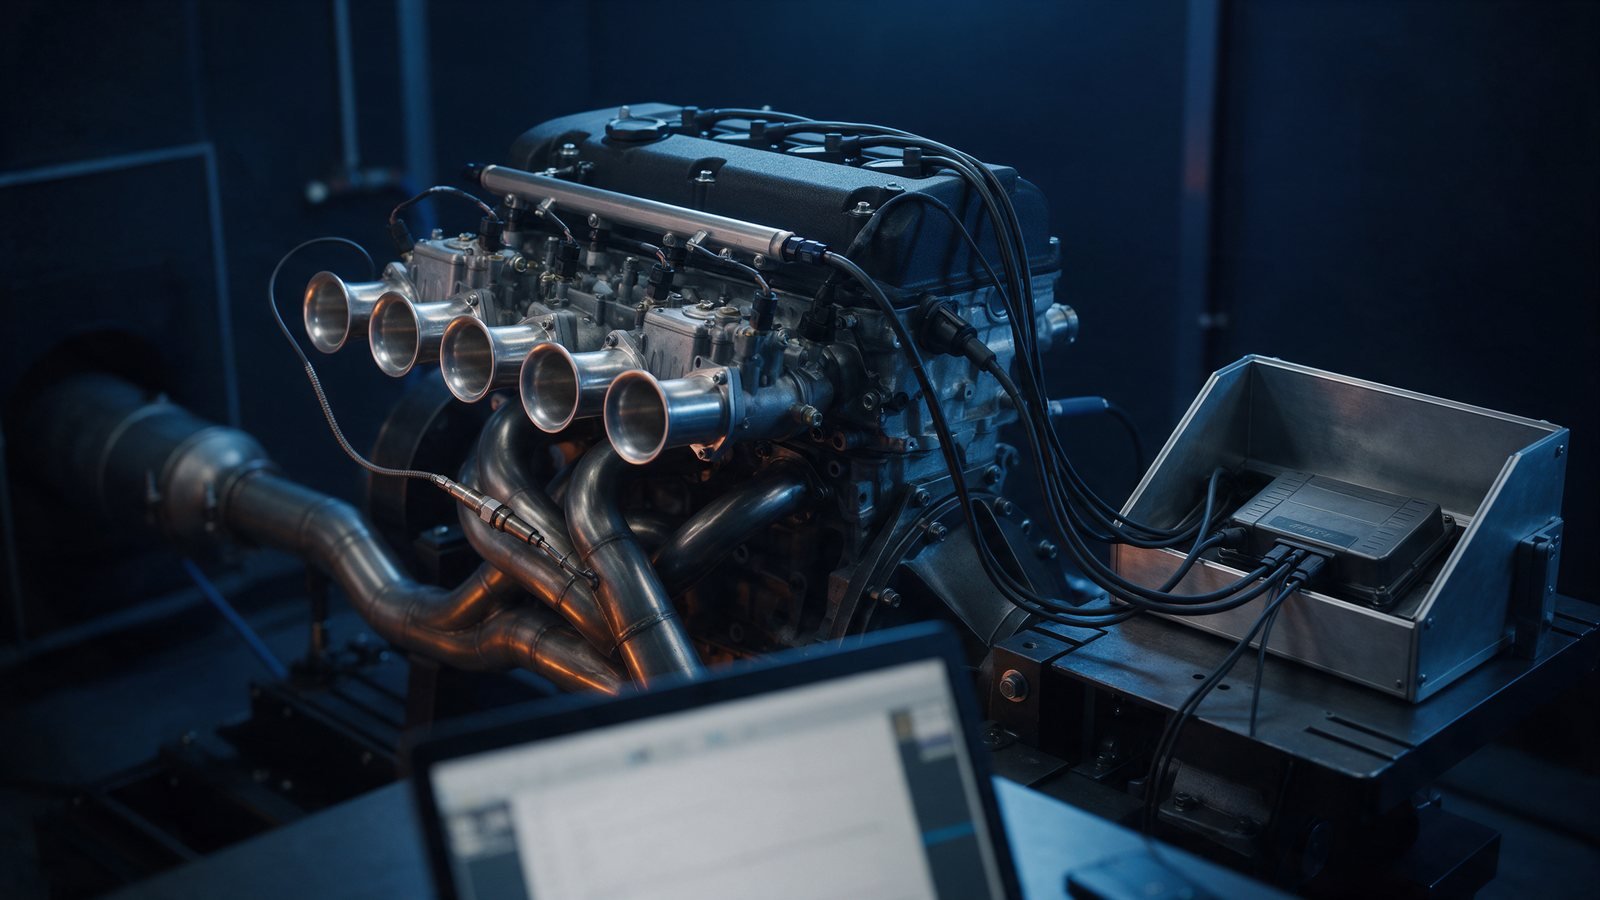
Calibrar en el dinamómetro. El procedimiento que se describió en el webinar es directo: con el motor en el banco se activa el control a lazo cerrado por sonda lambda. La MoTeC M1 compensa en tiempo real los pequeños desvíos de la tabla de eficiencia inicial y actúa como red de seguridad mientras se termina de pulir el mapa. El trabajo del calibrador consiste en llevar esas correcciones hacia la tabla, de modo que el lazo cerrado tenga cada vez menos que corregir.
La tabla como diagnóstico. Hay un uso de la tabla de eficiencia de la MoTeC M1 que excede la calibración. Como señaló D’Andrea, los cambios en el largo de los colectores o de las trompetas de admisión, en el perfil o la alzada de las levas, o en el escape primario y secundario se reflejan directamente como subidas o bajadas en la tabla. Para el preparador es un instrumento de medición: la tabla muestra dónde un cambio mecánico hizo respirar mejor o peor al motor, régimen por régimen. Ese valor solo existe si la tabla describe al motor y no esconde errores de otros datos.
Errores frecuentes que hacen fallar el modelo de la MoTeC M1
El modelo físico es tan bueno como sus datos de entrada. D’Andrea enumeró qué lo hace fallar, y casi todos los casos tienen el mismo patrón: un dato del hardware o del ambiente mal cargado que el calibrador intenta resolver desde la tabla equivocada.
| Error | Qué le pasa al modelo | Cómo se reconoce |
|---|---|---|
| Caudal nominal u offsets de los inyectores mal cargados | El pulso calculado no entrega la masa de combustible prevista | La corrección por lambda trabaja siempre en el mismo sentido y la tabla de eficiencia «se acomoda» a valores que no tienen lógica física |
| Combustible mal declarado, por ejemplo pasar de E40 a E60 sin actualizar la especificación en el software | Cambian la densidad y la cantidad necesaria para la lambda objetivo, y también el enfriamiento de la carga | La mezcla se desplaza en todo el mapa después de un cambio de combustible, sin ningún cambio mecánico |
| Temperatura de carga mal estimada | El modelo calcula una densidad de aire que no es la real | Desvíos que aparecen o desaparecen con la temperatura del día o del motor |
| Toma del sensor MAP mal ubicada | Las pulsaciones del cruce de levas, sin filtrar, entran al cálculo de masa de aire | Oscilaciones en el pulso inyectado con el motor en régimen estable |
| Corregir con la tabla de eficiencia un error de inyectores o de combustible | La tabla deja de describir cómo respira el motor | Al cambiar inyectores o combustible, el error aparece en todo el mapa |
La temperatura de carga. Es el dato menos intuitivo de la lista. La MoTeC M1 calcula la temperatura del aire al entrar al cilindro (Engine Charge Temp) combinando la temperatura de admisión, la del refrigerante y el tiempo que el aire tarda en recorrer el múltiple según el régimen. El ejemplo que se presentó en el webinar sirve para dimensionarlo: a alto régimen el aire solo toma alrededor del 20% de la diferencia entre la temperatura ambiente y la del refrigerante. Con aire a 40 °C y motor a 80 °C, la diferencia de 40 °C produce un calentamiento de 8 °C, y el aire entra al cilindro a 48 °C. A bajo régimen o en ralentí, el flujo lento absorbe mucho más calor del motor. Un sensor de temperatura de aire mal ubicado o mal calibrado desarma ese cálculo en todo el rango.
El combustible también enfría. En inyección indirecta el combustible absorbe calor del aire para vaporizarse. El etanol y el metanol tienen un calor latente de vaporización elevado y bajan de forma marcada la temperatura de la mezcla. La MoTeC M1 contempla ese efecto, que en el software se llama Charge Cooling Effect, siempre que el combustible esté bien declarado. Por eso pasar de E40 a E60 sin actualizar el software no es un detalle: cambia a la vez la cantidad de combustible necesaria y la temperatura de la carga.
El caso que contó D’Andrea muestra la magnitud del fenómeno. En una carrera de Turismo Carretera en San Luis, con temperatura ambiente cercana a 0 °C y alta humedad, la vaporización del combustible en las admisiones por carburador bajó tanto la temperatura que la humedad se congeló sobre los mecanismos del acelerador, y las mariposas quedaron trabadas a fondo. Los mecánicos tuvieron que calentar los colectores de admisión en boxes con sopladores térmicos. Aquellos autos no tenían inyección, pero el fenómeno físico es el mismo que la MoTeC M1 intenta calcular: el combustible no solo aporta masa a la combustión, también enfría el aire que entra.
Mientras se corrigen estos datos en la MoTeC M1, la combustión se sigue vigilando: una mezcla que se corre hacia pobre calienta la cámara, y el sensor de detonación es uno de los primeros en avisarlo.
Vas a poder calibrar una MoTeC M1 entendiendo qué calcula cada dato que cargás
Si ya mapeaste motores con tablas de pulso, no empezás de cero: lo que falta es pasar de corregir celdas a describir el motor en la MoTeC M1. En Programación de ECUs MoTeC M1 Series, con Carlos D’Andrea, trabajás sobre el paquete GPR y el paquete ACTC, la calibración de sensores, las tablas de eficiencia volumétrica, el encendido y el control de tracción.
Cuándo formarse para programar una ECU MoTeC M1
El salto de una ECU de tablas a la MoTeC M1 es de método, no de software. Quien la calibra tiene que leer la tabla de eficiencia como una descripción del motor, distinguir un error de dato de uno de calibración y saber qué paquete y qué hardware tiene adelante. Eso no sale de prueba y error en el banco, porque el lazo cerrado compensa lo suficiente para que un error de base pase desapercibido.
El Turismo Carretera agrega una razón más. Según el webinar, la categoría proyecta incorporar un compresor centrífugo accionado por el cigüeñal mediante correa y caja de engranajes, manteniendo la M130 para la gestión electrónica, con una potencia proyectada de más de 700 HP. Se eligió compresor y no turbo para no atenuar el sonido del escape, porque la turbina actúa como silenciador. La sobrealimentación centrífuga sube de forma no lineal con el régimen: si el auto patina, el compresor gira más rápido, aumenta la presión y aparece más potencia y más patinamiento. Por eso la M130 usaría mariposa electrónica con un mapa de demanda de torque, donde la relación entre pedal y mariposa deja de ser 1:1. Es un proyecto, no una realidad en pista, pero anticipa qué se le va a pedir a quien trabaje con esa electrónica.
D’Andrea mencionó también que personalizar el firmware de una MoTeC M1 requería formación en la casa matriz, dominio de C++ y una licencia de desarrollador, y que hoy la inteligencia artificial permite redactar ese código para compilarlo después con un usuario que tenga la licencia.
El IAD tiene tres puertas de entrada. El webinar gratuito de programación de ECUs MoTeC presenta el modelo de la MoTeC M1. El curso Programación de ECUs MoTeC M1 Series, dictado por Carlos D’Andrea, lleva ese modelo a la calibración completa. Y para quien todavía no mapeó un motor con ECU programable, Mapeo de motores de competición, también con D’Andrea, es el paso previo. La nota sobre qué es una ECU programable repasa los conceptos de base.
¿Te animás a dar el paso?
No estás empezando de cero. Ya sabés mapear un motor y leer una lambda: lo que falta es el método para que la MoTeC M1 calcule por vos y saber qué dato revisar cuando no lo hace.
El programa completo de Programación de ECUs MoTeC M1 Series está en la ficha del curso. Si preferís ver primero de qué se trata, empezá por el webinar gratuito, o escribinos y hablá con el IAD por WhatsApp.
Formarte también es una decisión de carrera.
Sobre esta nota. Preparada por el equipo técnico del IAD a partir del webinar de programación de ECUs MoTeC línea M1 dictado por el ingeniero Carlos D’Andrea, docente de electrónica del IAD y autor de dos libros de divulgación técnica. La cita entrecomillada corresponde a ese webinar.
Preguntas frecuentes sobre cómo calibrar una ECU MoTeC M1
¿Qué diferencia hay entre calibrar una MoTeC M1 y una ECU programable común?
En una ECU común cada celda del mapa entrega un tiempo de pulso en milisegundos según carga y régimen, y vos lo escribís. En la M1 la ECU calcula la masa de aire con un modelo físico y determina el pulso para la lambda objetivo. Lo que calibrás es la tabla de eficiencia volumétrica, es decir, cómo respira el motor.
¿Qué datos hay que cargar en una MoTeC M1 antes de calibrar?
Cilindrada y cantidad de cilindros, calibración del sensor MAP o de mariposa, temperaturas de aire y refrigerante, caudal y tiempo muerto de los inyectores, corrección por tensión de batería, presión diferencial, densidad y composición del combustible, posición de los inyectores respecto de la mariposa y la lambda objetivo.
¿La eficiencia volumétrica de un motor puede superar el 100%?
Sí. En motores de competición, por el cruce de levas y la resonancia de los gases en admisión y escape, puede llegar a picos de hasta el 120%. Un motor estándar ronda el 90 a 95% en el punto de máximo torque y cae cerca del 40% en ralentí. Si cargás la tabla con un techo de 100%, no describe un motor de carrera.
¿Qué hace fallar el modelo físico de una MoTeC M1?
Caudales u offsets de inyectores mal cargados, un combustible mal declarado (por ejemplo pasar de E40 a E60 sin actualizar el software), una temperatura de carga mal estimada o una toma del sensor MAP mal ubicada, que deja pasar las pulsaciones del cruce de levas y hace oscilar el pulso inyectado.
¿Qué controla el paquete ACTC de MoTeC en el Turismo Carretera?
Solo el encendido. Es un firmware específico para el Turismo Carretera que no calcula combustible ni maneja inyectores, y usa tablas simplificadas de avance con lectura de sensores fijos de mariposa y presión. El modelo físico de combustible corresponde al paquete GPR.